Расчет пути и времени обгона с постоянной скоростью.
Путь обгона:
|
|
(3.1) |
 .
Или
|
|
(3.2) |
 ,
где
 – расстояние, необходимое для безопасного
обгона (путь обгона) с постоянной
скоростью, м;
D1иD2–
дистанции безопасности между обгоняющим
и обгоняемым автомобилями в начале и
конце обгона, м;
L1иL2–
габаритные длины автомобилей, м;
S2– путь обгоняемого автомобиля, м;
V1– скорость обгоняющего автомобиля,
м/с;
tоб1– время обгона с постоянной скоростью,
с.
Первая дистанция
безопасности может быть представлена
в виде функции скорости обгоняющего
автомобиля:
|
|
(3.6) |
 ,
а вторая – в виде
функции скорости обгоняемого автомобиля:
|
|
(3.7) |
 ,
где aобиbоб–
эмпирические коэффициенты, зависящие
от типа обгоняемого автомобиля,aоб
= 0,53 иbоб =
0,48.
Из задания известно,
что скорость обгоняющего автомобиля
V1=90
км/ч, (25 м/с)
и скорость обгоняемого автомобиля V2
= 58 км/ч (16,1 м/с).
Подставляя в
формулы (2.2), (2.3) получаем
D1= 335,25 м,
D2= 128,42 м.
При дальнейших
расчетах принимаем, что обгоняющий и
обгоняемый автомобили имеют одинаковую
длину (L1=L2).
Путь обгоняемого
автомобиля
|
|
(3.3) |
 ,
где V2– скорость обгоняемого автомобиля,
м/с.
Следовательно
|
|
(3.4) |
 .
Время обгона
|
|
(3.5) |
|
Подставляя Sоб tоб |
 .
Вывод
Чем выше скорость
обгоняющего автомобиля, тем меньше
значения Soб
и tоб
необходимые для безопасного обгона.
Обгоняющий
автомобиль завершит обгон спустя 53
секунды после начала маневра, пройдя
путь в 1,3 км.
Обгон в данных
условиях крайне рискован, поскольку
путь обгона многократно превышает
дистанцию видимости встречного
транспортного средства, а большое время
обгона дает очень высокую вероятность
появления встречного транспортного
средства.
Расчет пути и времени обгона с возрастающей скоростью
Задаемся интервалом
скоростей:
 км/ч.
 км/ч.
Зависимость
ускорения автомобиля от скорости
движения V1.
Ускорение автомобиля рассчитывается
по формуле:
|
|
(3.10) |
 ,
где ji– ускорение автомобиля наi-й
передаче при скорости движенияVi,
м/с2;
Di– динамический фактор наi-й
передаче при указанной скорости;
– коэффициент
сопротивления дороги;
в–
коэффициент учета вращающихся масс.
 ,
Остальные
значения приведены в сводной таблице
расчетов ниже.
При расчетах в
данном случае рассматриваем движение
по горизонтальной дороге, тогда:
|
|
(3.11) |
 ,
где f– коэффициент сопротивления качению
колеса с учетом скорости.
Значение коэффициента
fрассчитываем по
формуле:
|
|
(3.12) |
 ,
где f0– значение коэффициента сопротивления
качению колеса при скоростях менее 50
км/ч.
 ,
Остальные
значения приведены в сводной таблице
расчетов ниже.
Коэффициент
 ,
учитывающий наличие в движущемся
автомобиле вращающихся масс, определяется
по формуле:
|
|
(3.13) |
 ,
где
 – коэффициент, учитывающий инерционный
момент колес ( =0.04);
 –коэффициент,
учитывающий инерционный момент маховика;
UТРi– передаточное число трансмиссии на
рассматриваемой передаче.
При расчетах
принимают следующие значения коэффициента
 :
0,0007 – для легковых автомобилей, 0,0004 –
для грузовых с бензиновым двигателем
и 0,0007 – для грузовых с дизельным
двигателем.
 ,
На основании
определенных данных рассчитываются
обороты, на которых работает двигатель:
|
|
(3.14) |
 ,
где
nе
– частота вращения, с которой работает
двигатель при расчетной скорости на
соответствующей ей передаче, об/мин;
Va
– расчетная скорость движения автомобиля,
км/ч;
iКП
– передаточное число коробки передач
на данной передаче;
iг
– передаточное число главной передачи;
rк
– радиус
колеса, м.

Остальные
значения приведены в сводной таблице
расчетов ниже.
Крутящий момент
двигателя при определенной частоте
вращения:
|
|
(3.15) |
 ,
где
Ме
– крутящий момент двигателя, Н/м;
Nmax
– максимальная мощность двигателя,
кВт;
a,
b,
c
– эмпирические коэффициенты;
nN
– частота вращения, соответствующая
максимальной мощности, об/мин.
Коэффициенты а,
b,
с определяются по следующим формулам:
|
|
(3.16) |
|
|
(3.17) |
|
|
(3.18) |
 ,
 ,
 ,
где  – коэффициент приспособляемости по
угловой скорости;
 –коэффициент
приспособляемости по крутящему моменту;
 –угловая скорость
коленчатого вала при максимальном
моменте;
 –крутящий момент
при
 .

Остальные
значения приведены в сводной таблице
расчетов ниже.
Динамический
фактор определяется по формуле:
|
|
(3.19) |
 ,
где
– механический коэффициент полезного
действия трансмиссии;
k
– коэффициент обтекаемости,
 ;
F
– лобовая площадь, м2.
 ,
Остальные
значения приведены в сводной таблице
расчетов ниже.
Значения к.п.д.
принимаются по таблице 3.3.
Таблица 3.3 –
Значения коэффициентов полезного
действия трансмиссий
|
Тип |
Значение |
|
Легковые |
0,92 |
|
Двухосные |
0,90 |
|
Двухосные |
0,88 |
|
Трехосные |
0,86 |
|
Грузовые |
0,85 |
Численные значения
интервалов скоростей рекомендуется
выбирать: 0,5…1,0 м/с для первой, 1,0…3,0 м/с
– для промежуточных и 3,0..4,0 м/с для высшей
передачи. Считаем, что в каждом интервале
скоростей автомобиль движется с
постоянным ускорением jСР,
величину которого определяют по формуле:
|
|
(3.22) |
 ,
где jСРi– среднее условное постоянное ускорение
наi-м интервале, м/с;
jiиji+1– ускорения
соответственно в начале и в конце
интервала скоростей, м/с2.
При изменении
скорости от ViдоVi+1среднее
ускорение:
|
|
(3.23) |
 ,
где Vi– скорость в начале интервала, м/с;
Vi+1– скорость в конце интервала, м/с;
ti– время прохожденияi-го
интервала;
Vi– изменение скорости при прохожденииi-го интервала, м/с.
 ,
Остальные
значения приведены в сводной таблице
расчетов ниже.
Следовательно,
время разгона в том же интервале
скоростей:
|
|
(3.24) |
 .
 .
Остальные
значения приведены в сводной таблице
расчетов ниже.
Общее время разгона
|
|
(3.25) |
 .
Остальные
значения приведены в сводной таблице
расчетов ниже.
Приращение пути
в каждом из интервалов скоростей:
|
|
(3.28) |
 .
 .
Остальные
значения приведены в сводной таблице
расчетов ниже.
По значениям ti,
определенным для различных скоростей,
строим кривую времени разгона, начиная
ее со скоростиV2(скорости обгоняемого автомобиля). Это
соответствует случаю, когда до начала
маневра оба автомобиля двигались с
одинаковой скоростью. Полученные точки
соединяют плавной линией. Складывая
полученные значенияS,
строим суммарную кривуюSP,
начиная с той же скорости, с которой
начинали строить кривуюtP.
Соседние файлы в предмете [НЕСОРТИРОВАННОЕ]
- #
- #
- #
- #
- #
- #
- #
- #
- #
- #
- #
Современные принципы организации дорожного движения все больше внимания уделяют конструкции автомобиля с точки зрения безопасности. При этом необходимо учитывать маневренность автомобиля, его габариты и устойчивость при движении в различных дорожных условиях. Обгон автомобиля является сложным и опасным маневром, вызванным желанием водителя двигаться без потерь времени. 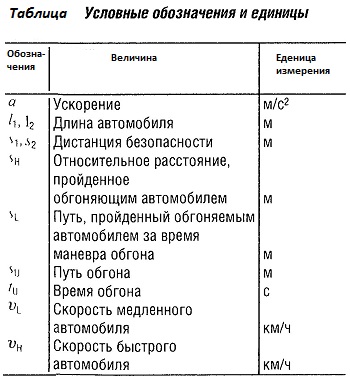 Трудность правильного выполнения обгона в сочетании с высокой скоростью требует от водителя безошибочного расчета и точных действий по управлению автомобилем. Вот о том, каким бывает обгон автомобиля, мы и поговорим в этой статье.
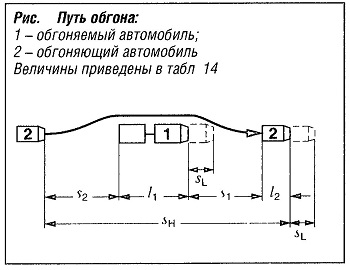
Весь маневр обгона включает в себя такие стадии, как выезд обгоняющего автомобиля с полосы своего движения, опережение другого автомобиля и возвращение снова на свою полосу движения (см. рис. «Путь обгона» ). Решение водителя о необходимости обгона принимается под действием ряда обстоятельств, точное определение которых затруднено. По этим причинам в приведенных графиках и иллюстрациях, а также уравнениях рассматриваются только два частных случая: обгон автомобиля при постоянной скорости движения и обгон при постоянном ускорении. Можно упростить графики, если представить путь обгона SU как сумму двух составляющих SH и SL, а также не учитывать дополнительный путь, который проходит обгоняющий автомобиль при выезде со своей полосы движения и въезде на нее снова.
Содержание
- Путь обгона автомобиля
- Дистанция безопасности автомобиля
- Обгон автомобиля с постоянной скоростью
- Обгон автомобиля при постоянном ускорении
- График определения пути обгона
- Визуальный диапазон видимости на дороге
Путь обгона автомобиля
 Путь обгона равен:
sU = sH + sL
(см. переменные, приведенные в табл. «Условные обозначения»).
Путь SH, который обгоняющий автомобиль должен пройти относительно обгоняемого (он считается неподвижным), можно выразить через сумму габаритной длины l1 и l2 обоих автомобилей и дистанций безопасности S1 и S2
SH = S1 + S2 + l1 + l2
В течение времени обгона tu обгоняемый автомобиль проходит расстояние SL — это расстояние, которое должен пройти обгоняющий автомобиль для обеспечения дистанции безопасности.
SL = tu vL/3,6
где v в км/ч.
Дистанция безопасности автомобиля
Минимальная дистанция безопасности соответствует расстоянию, проходимому в течение времени, предшествующего торможению tvz. Величина дистанции безопасности при времени, предшествующему торможению tvz = 1,08 с при скорости в км/ч составляет (0,3 v) метров. Однако, за пределами зон застройки рекомендуется принимать ее равной как минимум 0,5 v.
Обгон автомобиля с постоянной скоростью
На автомагистралях с более чем двумя полосами движения обгоняющий автомобиль может выполнять обгон автомобиля, не изменяя скорости движения. При этом время обгона (от момента изменения первоначальной полосы движения до момента возвращения на эту же полосу) будет равно:
tu = 3,6SH /vH —vL
где: t — в с, S — в м, а v — в км/ч.
Путь обгона:
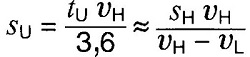
Обгон автомобиля при постоянном ускорении
На узкой дороге скорость обычно снижается до скорости идущего впереди легкового или грузового автомобиля, а затем производится необходимый для обгона разгон. Величина ускорения зависит от мощности двигателя, массы автомобиля, скорости движения и сопротивления движению: значение ускорения обычно лежит в диапазоне 0,4 — 0,8 м/с2 и поднимается до 1,4 м/с2 при включении низших передач для повышения интенсивности разгона и соответствующего уменьшения времени обгона. Путь, необходимый для обгона, никогда не должен превышать половины видимого отрезка дороги.
Если допустить, что постоянное ускорение может поддерживаться в течение всего маневра, то время обгона будет равно:
tu = √¯2SH/α .
Расстояние, которое обгоняемый автомобиль проходит в течение этого периода, определяется как
SL = tuvl/3,6.
Тогда путь обгона:
SU = SH+ tuvl/3,6
где t — в с, S — в м, а v — в км/ч.
График определения пути обгона
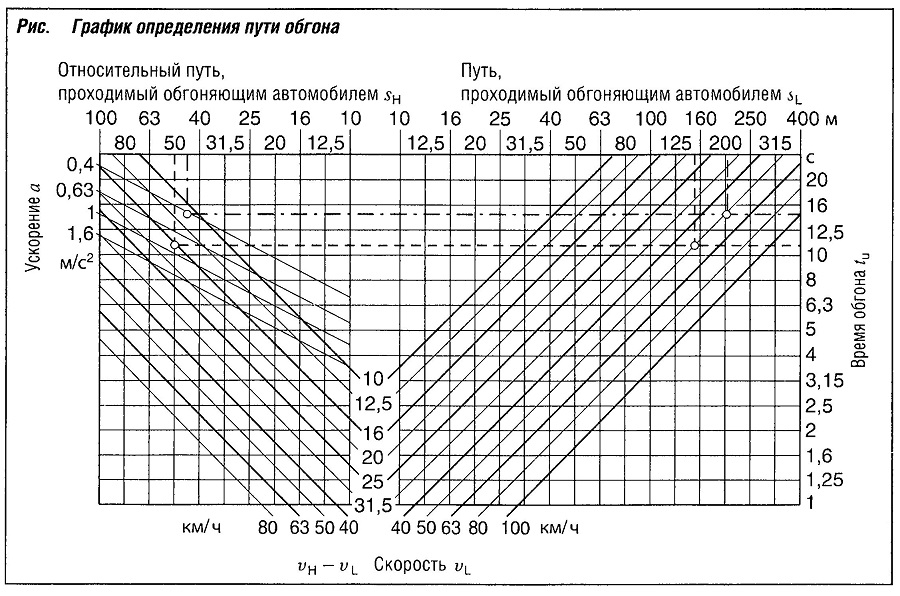
В левой части рис. «График определения пути обгона» показано относительное расстояние SH для разностей скоростей vH—vLи ускорений а. А в правой части — расстояния SL, проходимые обгоняемым автомобилем при различных скоростях vL. Путь обгона SU при этом равен сумме SH и SL.
Сначала определяется путь SH, который должен пройти обгоняющий автомобиль. Вводим это расстояние в левой части диаграммы между осью Y и соответствующей линией (vH—vL) или линией ускорения. Затем продолжаем эту линию вправо до линии скорости vL.
Пример (представлен штрихпунктирными линиями на графике определения пути обгона):
vL = vH = 50 км/ч,
а = 0,4 м/с2,
l1 = 10 м, l2 = 5 м,
S1 = S2 = 0.3 vL = 0,3 vH = 15 м
Решение:
находим точку пересечения: а = 0,4 м/с2 и
SH =15 + 15 + 10 + 5 = 45м
на левой стороне графика и определяем:
tu = 5 с, SL = 210 м,
отсюда SU = SH+SL = 255 м.
Визуальный диапазон видимости на дороге
Для безопасного выполнения обгона на узкой дороге расстояние видимости должно быть равно, как минимум, сумме пути обгона и расстояния, которое проходит встречный автомобиль за время выполнения маневра. Это расстояние равно примерно 400 м, если обгоняющий и встречный автомобили движутся со скоростями 90 км/ч, а обгоняемый автомобиль — со скоростью 60 км/ч.
РЕКОМЕНДУЮ ЕЩЁ ПОЧИТАТЬ:
-
08.03.2006, 16:29
#1

Pointer

0
 Формула расчёта мин. растояния необходимого для обгона.
Подскажите пжалсто формулу расчёта мин. растояния необходимого для обгона:
Вот формула объезда, тоесть скорость объезжаемого авто ровна 0.
Sобъезда = L1 + L2 + S1 + S2 (м).
L1 и L2 – длина объезжаемого и объезжающего автомобилей соответственно;
S1 и S2 – дистанции безопасности при объезде; (эти величины равны между собой и равны половине коэффициента скорости обгоняющего в км/ч, тоесть если обгоняют со скоростью 90 то S1=S2=45).
V1 – скорость объезжаемого транспорта.Для того чтоб получить S обгона из формулы объезда необходимо необходимо расчитать S опережения, так как обгоняемый авто тоже движется, и прибавить его к S объезда.
S опережения=V*t опережения
V=V2-V1;
Дак вот не могу понять, для того чтоб найти t опережения мне нужно путь опережения разделить на скорость опережения, кажется так.
Так вот скорость я знаю = V2-V1;А чему равен путь опережения??
Мне кажется он равен L1+L2 , или сода надо добавить S2??? :
Вот что получается ](*,)
Sобгона=Sобъезда+V*(L1+L2/V)
Ребят, кто физику знает подскажите правильно или нет?
-
08.03.2006, 19:29
#2
-
08.03.2006, 19:45
#3
Passat
0
Непонятна изначальная постановка задачи. Обгоняющий и обгоняемый в начальный момент времени движуться с одинаковой скоростью или нет? И обгонять ты будешь с постоянной скоростью? Наверное нет, будешь идти с ускорением, т.ч. на всем протяжении пути обгона у тебя будет разная скорость. Величина ускорения зависит от твоего двигателя, качества топлива, массы авто и характера дороги (подъем/уклон). Тут школьной арифметикой не обойдешься. Забей. Все равно с рулеткой перед обгоном не побежишь расстояние измерять.
-
08.03.2006, 20:11
#4
Pointer
0
 Сообщение от Shimano
Непонятна изначальная постановка задачи. Обгоняющий и обгоняемый в начальный момент времени движуться с одинаковой скоростью или нет? И обгонять ты будешь с постоянной скоростью? Наверное нет, будешь идти с ускорением, т.ч. на всем протяжении пути обгона у тебя будет разная скорость. Величина ускорения зависит от твоего двигателя, качества топлива, массы авто и характера дороги (подъем/уклон). Тут школьной арифметикой не обойдешься. Забей. Все равно с рулеткой перед обгоном не побежишь расстояние измерять.
Да нет ты меня не понял я счас составляю подробную карту дтп, ну такая длинная хрень у меня почти во всю комнату, и расчитываю там всё по секундам и наклеиваю машинки!
Так вот, в показаниях одного водителя ясно сказанно что он двигался с постоянной скорость 80 а другой утверждает что ехал с постоянной скоростью ну никак ни больше 100 и якобы успел совершить обгон на растоянии 300 метров от столкновения, участок дороги обсолютно прямой короче условия именно такие как на картинке и мне нужно посчитать успел бы он совершить обгон(ну тут и коню понятно что он ехал с большей скоростью но мне нужны факты) и доказать что он лжёт и что он ехал с той скоростью которую я выщитал и которая равняется => 130 км/ч.
У меня есть таблица в которой сказанно что при таких условиях движения и при скорости 80 и 130 для обгона необходим хотя бы 361метр тоесть я уже точно знаю что я прав, т.к (361>300), но это таблица не катит потому что L1 L2 тоесть длинна обгоняемого и обгоняющего авто использованные в ней дря расчёта неизвесны а мне нужно подставить свои значения длинны, вот для этого мне это всё и нужно!!! А конкретно нужна формула расчёта минимальной протяжённости дороги необходимой для обгона при равноускоренном движении.
-
09.03.2006, 01:14
#5
Lupo
0
За 300 метров обгон на таких условиях возможен!
Поскольку 300 метров водитель со скоростью 100 км/ч проходит за 10,8 секунды, а за этоже время водитель перемещающийся на скорости 80 км/ч пройдет всего 240 метров поэтому резерва в 60 метров вполне достаточно на покрытие диагонального входного и выходного коридора обгона даже с учетом габаритов обоих транспортых средств!!! На практике думаю даже и в 270 метров уложиться возможно!!!
-
09.03.2006, 02:29
#6
Passat
0
Игольчато-расфуфыренный, 2011.
-
09.03.2006, 14:56
#7
-
09.03.2006, 17:04
#8
Polo

Безопасное расстояние, необходимое для обгона (извлечение из пособия программы РД-26127100-1070-01)
Расстояние и время обгона при различных скоростях движения обгоняющего и обгоняемого автомобилей (значение пути и времени даются с округлением)

При обгоне «сходу», у обгоняющего имеется значительный запас скорости по отношению к обгоняемому, расстояние обгона численно примерно в 4 – 4,5 раза больше, чем скорость обгоняемого автомобиля (например, для того, чтобы обогнать автомобиль, скорость которого 40км/ч, необходимо расстояние около 180 м). В случае обгона «с выжиданием», т.е. когда скорость обгоняющего автомобиля в начале маневра равна скорости обгоняемого, это соотношение будет выглядеть как 5 – 5,5, а значит значение скорости и расстояния как 40 и примерно 200. При обгоне автопоезда или автобуса расстояние обгона увеличивается на 25 -50% по сравнению с обгоном автомобиля длиной 6 -8 м. Из таблицы видно, чтобы быстро совершить обгон, необходимо иметь достаточный запас скорости. Не следует отказываться от обгона, если в процессе опережения необходимо будет увеличивать скорость более, чем на 30% или настолько же уменьшить при встраивании в ряд.
При намерении совершить обгон с выездом на полосу встречного движения чрезвычайно важно своевременно обнаружить встречный автомобиль и оценить расстояние до него. Безопасные для обгона расстояния до встречного автомобиля должны обеспечивать хороший обзор дороги. А поскольку такие расстояния довольно значительны, то участок обгона должен быть по возможности прямым – не иметь поворотов, подъемов, уклонов, ограничивающих видимость. Вне населенного пункта минимальное расстояние видимости для обгона должно быть не менее 500-700 м, а при движении в городских условиях 300-400 м.